


Noticias y exposiciones
Últimas novedades de fábrica, tendencias del sector e información sobre exposiciones internacionales
¿Cuándo puede el soporte remoto para maquinaria de carpintería resolver alarmas CNC sin una visita in situ?
Una alarma CNC a menudo puede resolverse de forma remota cuando la máquina todavía puede comunicarse, la alarma es lo suficientemente específica como para rastrearla y el operador puede realizar comprobaciones guiadas de forma segura. El diagnóstico remoto es especialmente eficaz para alarmas relacionadas con parámetros, fallos de estado de sensores, errores de referenciación, mensajes del inversor, pérdidas simples de comunicación y problemas de secuencia de operación.
Se vuelve mucho menos fiable cuando la alarma indica componentes de potencia dañados, fallos repetidos del servomotor bajo carga, sobrecalentamiento del husillo, colisiones mecánicas, fallos del circuito de seguridad o cualquier condición que requiera mediciones eléctricas dentro de un armario energizado. En esos casos, el soporte remoto aún puede delimitar la avería y preparar la reparación, pero no debe considerarse un sustituto de una visita in situ realizada por personal cualificado.
Para el personal de mantenimiento posventa, la cuestión práctica no es si una alarma CNC puede «resolverse en línea». Es si se pueden recopilar suficientes pruebas de forma remota para tomar una decisión segura: restablecer y supervisar, guiar al cliente durante una comprobación, organizar piezas de repuesto o enviar personal de servicio.
El soporte remoto funciona cuando la alarma tiene una causa visible y rastreable
Los mejores candidatos para la resolución remota son las alarmas que dejan un rastro de diagnóstico claro. Un controlador CNC puede mostrar un código de alarma, el nombre del eje, el estado de entrada, el número de fallo del accionamiento o el historial de mensajes. Si el equipo de mantenimiento puede ver la misma información mediante fotos, vídeo, acceso remoto o registros de alarmas exportados, la investigación puede avanzar más allá de las conjeturas.
Muchas llamadas comienzan con una afirmación general como «el CNC se detuvo» o «la fresadora no arranca». Esa descripción no basta para determinar si la intervención remota es adecuada. La pantalla de alarma, el estado de la máquina antes del fallo y la acción exacta que provocó la parada suelen importar más que la interpretación inicial del cliente.
La resolución de problemas a distancia suele ser productiva cuando la alarma pertenece a uno de estos grupos:
- Alarmas de retorno de referencia o referenciación. El eje puede haber perdido su posición de máquina después de una parada de emergencia, una interrupción de alimentación, un movimiento manual o una secuencia de restablecimiento interrumpida.
- Alarmas de interruptores de límite y sensores. Un sensor fotoeléctrico, interruptor de proximidad, presostato neumático o enclavamiento de puerta puede estar bloqueado, desalineado, desconectado o indicando un estado inesperado.
- Errores de programa y operación. Una configuración incorrecta de coordenadas de trabajo, datos de herramienta, límites de mecanizado, secuencia de comandos o un archivo inadecuado pueden detener una máquina sin indicar daños en el hardware.
- Alarmas de comunicación con puntos finales identificables. Un cable de control flojo, un dispositivo periférico con alimentación incorrecta o un problema de reinicio del controlador pueden interrumpir la comunicación con un accionamiento, inversor, cambiador de herramientas o sistema de vacío.
- Pérdida de parámetros o incompatibilidad de configuración. Si existe una copia de seguridad de parámetros conocida y se entiende la causa del cambio, el personal de soporte puede guiar la restauración sin desplazarse al sitio.
- Fallos de estado de equipos auxiliares. La baja presión de aire, los enclavamientos de la bomba de vacío, las advertencias de lubricación, los enclavamientos de recogida de polvo y las señales de posición del almacén de herramientas suelen poder diagnosticarse mediante pantallas de estado e inspección física.
Estos fallos son adecuados para el soporte remoto de máquinas de carpintería porque el cliente normalmente puede observar el componente correspondiente sin desmontar la máquina. Un técnico puede solicitar una foto de la página de E/S, un vídeo corto del intento de referenciación o una imagen del sensor afectado y de la conexión del cable. Cada elemento confirma una causa sospechada o elimina una rama del diagnóstico.
La resolución remota es menos probable cuando el código de alarma es solo el síntoma final. Por ejemplo, una alarma de sobrecorriente de eje puede tener su origen en un conjunto mecánico agarrotado, un cable de motor dañado, un servoaccionamiento defectuoso, ajustes de aceleración incorrectos o una colisión que ha afectado la alineación. Un restablecimiento puede eliminar el mensaje temporalmente mientras la máquina sigue siendo insegura para operar.
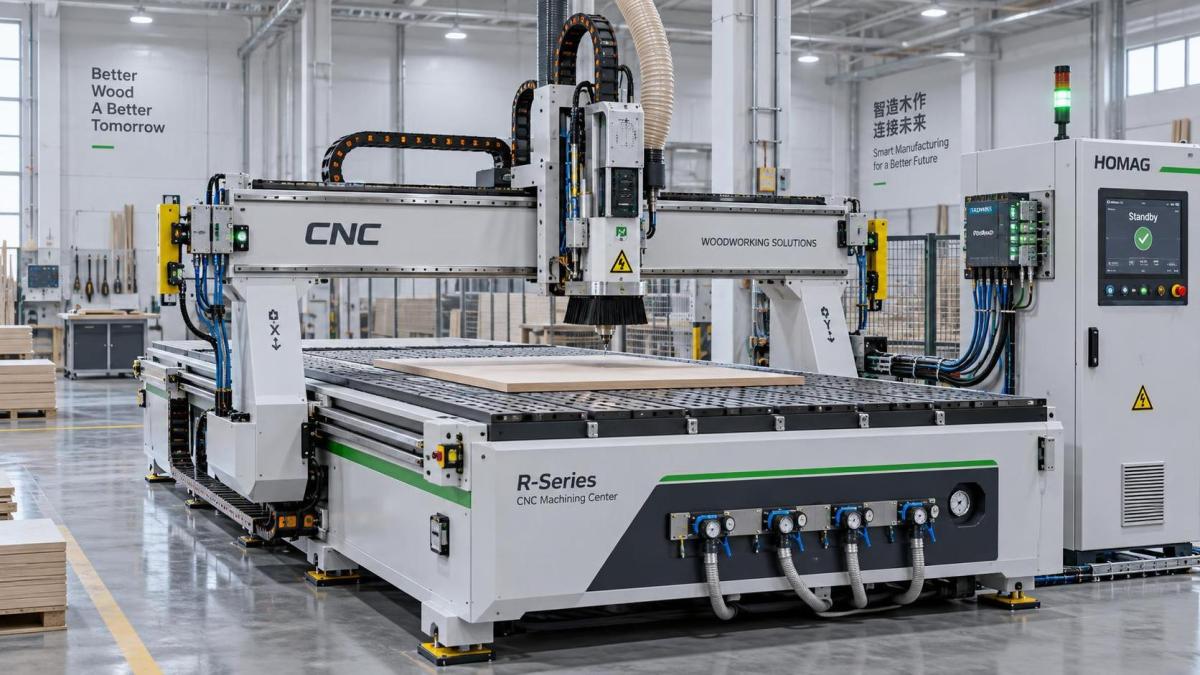
La primera tarea remota es separar la recuperación de la alarma de la corrección de la avería
Una causa habitual de pérdida de tiempo es tratar cada alarma borrada como una avería reparada. Los sistemas CNC están diseñados para detener el equipo cuando una condición supera un límite permitido. Restablecer el controlador puede restaurar la visualización, pero no explica por qué se alcanzó el límite.
Después de borrar una alarma de forma remota, el equipo de mantenimiento debe determinar si la máquina puede volver a un estado controlado. Normalmente, esto significa que el circuito de parada de emergencia está liberado, las protecciones están cerradas, el suministro de aire se encuentra dentro del rango de funcionamiento requerido por la máquina, la lubricación está disponible cuando corresponde y ningún eje ni husillo ha sido forzado manualmente.
Después, la máquina debe probarse con una acción limitada en lugar de volver inmediatamente a la producción. Según el fallo, esto puede ser un retorno de referencia, un movimiento manual a baja velocidad, una prueba de cambio de herramienta, el arranque del husillo sin corte o una comprobación de zona de vacío. La prueba debe reproducir únicamente la función implicada en la alarma y debe detenerse si aparecen ruidos, vibraciones, calor, resistencia o repetición anormal de la alarma.
Esta distinción es importante en los equipos CNC para carpintería porque las condiciones de producción pueden ocultar un problema en desarrollo. Un pórtico puede referenciarse correctamente sin pieza de trabajo sobre la mesa y, sin embargo, generar una alarma durante el posicionamiento rápido. Un husillo puede arrancar a baja velocidad pero dispararse tras un periodo de corte. Un sensor puede parecer normal al comprobarlo a mano, pero fallar cuando la vibración mueve un cable dañado.
Por este motivo, un registro de soporte remoto debe identificar cuatro etapas independientes:
- El código de alarma original y la condición de funcionamiento cuando se produjo.
- Las comprobaciones realizadas antes del restablecimiento.
- La acción que borró la alarma.
- La prueba controlada utilizada para decidir si podía reanudarse la producción.
Sin esta secuencia, el siguiente fallo resulta más difícil de diagnosticar. El sitio puede informar únicamente de que la máquina «tuvo la misma alarma otra vez», mientras que el equipo de servicio no tiene forma de saber si la causa original se corrigió o simplemente se evitó.
Qué información permite que el diagnóstico remoto sea lo suficientemente rápido para resultar útil
La asistencia remota tiene éxito o fracasa según la calidad de la información recibida en el primer intercambio. Un técnico de servicio no necesita una narración extensa. Necesita un pequeño conjunto de pruebas fiables recopiladas antes de cambiar ajustes, desconectar cables o restablecer alarmas repetidamente.
El conjunto mínimo útil suele incluir el mensaje de alarma completo, el modelo del controlador, el número de serie de la máquina, una foto o vídeo que muestre el estado de la máquina y la descripción del cliente sobre la última operación realizada con éxito. Para las alarmas que implican un accionamiento o inversor, el código de fallo independiente de ese dispositivo suele ser tan importante como el mensaje CNC.
Capture toda la pantalla, no solo el número de alarma
Un número de alarma sin la página del controlador puede ocultar un contexto importante. La pantalla puede mostrar el eje afectado, la hora de la alarma, la posición de coordenadas, el modo de operación activo o una advertencia asociada. Una imagen completa también reduce el riesgo de confundir códigos similares de distintas generaciones de controladores.
Si un cliente envía solo un primer plano recortado, el técnico puede no ver si la máquina está en modo automático, modo manual, estado de restablecimiento o retorno de referencia. Estas condiciones pueden modificar considerablemente la causa probable.
Utilice vídeos cortos para fallos de movimiento y secuencia
Un vídeo es más útil que las imágenes fijas cuando una alarma se produce durante la referenciación, el cambio de herramienta, la carga, el prensado, la sujeción o el posicionamiento automático. Puede revelar si un cilindro se mueve lentamente, un eje se detiene antes de alcanzar el interruptor, un almacén de herramientas no gira o una señal de enclavamiento cambia en el momento incorrecto.
El vídeo debe comenzar antes de iniciar la operación y continuar hasta que aparezca la alarma. Pedir al cliente que repita un fallo varias veces únicamente para obtener imágenes es una mala práctica si se ha producido una colisión, ruido inusual, humo, calor o el disparo de un interruptor automático. En esas condiciones, la máquina debe permanecer detenida hasta que se evalúe el riesgo.
Solicite observaciones físicas que correspondan a la lógica de control
El soporte remoto no debe convertir al cliente en un técnico electricista más allá de sus capacidades. Sin embargo, las comprobaciones visuales básicas suelen ser suficientes: ¿Está encendida la luz indicadora del sensor? ¿El cable presenta daños visibles? ¿Hay aire comprimido disponible? ¿Está el cilindro completamente retraído? ¿El serrín cubre un sensor fotoeléctrico? ¿Ha entrado una pieza de trabajo, recorte, herramienta o dispositivo de fijación en una trayectoria de desplazamiento?
Estas preguntas son eficaces porque conectan la alarma CNC con la condición real de funcionamiento de la máquina. Un mensaje de «el eje no puede referenciarse» puede deberse a un sensor de origen bloqueado. Un mensaje de «cambiador de herramientas no preparado» puede deberse a que el brazo del almacén no completó su movimiento neumático. El controlador informa de la falta de la señal de confirmación, mientras que la inspección física ayuda a explicar por qué falta esa señal.
Cuándo debe detenerse el soporte remoto y comenzar una visita in situ
Existe una tendencia a continuar resolviendo problemas de forma remota porque los desplazamientos son costosos y el tiempo de inactividad es urgente. Esto puede ser razonable para una alarma aislada y de bajo riesgo. Se vuelve arriesgado cuando los restablecimientos repetidos, los cambios de parámetros o los ajustes improvisados pueden dañar el equipo o exponer a los operadores a riesgos eléctricos y mecánicos.
Una visita in situ, o al menos la intervención de un técnico local cualificado, suele estar justificada cuando se presenta alguna de las siguientes condiciones:
- El armario tiene olor a quemado, daños visibles por calor, entrada de humedad, cableado de alta potencia flojo o un interruptor automático que se dispara repetidamente.
- Un servomotor, accionamiento de husillo, transformador o motor produce calor, vibración, ruido anormales o fallos repetidos después de un restablecimiento.
- Un eje ha colisionado, se ha movido inesperadamente, ha perdido posición durante el mecanizado o parece estar bloqueado mecánicamente.
- No se puede confirmar que un relé de seguridad, circuito de parada de emergencia, enclavamiento de protección o función de frenado funcione correctamente.
- El fallo requiere medición de tensión en vivo, prueba de aislamiento, medición de señal de encoder, ajuste de servo o diagnóstico interno del accionamiento.
- Faltan parámetros de la máquina y no existe una copia de seguridad verificada que coincida con el controlador, la configuración de la máquina y las opciones instaladas.
- La misma alarma vuelve a aparecer después de que se haya corregido la causa externa pertinente.
La restauración de parámetros merece especial precaución. Los ajustes CNC pueden incluir direcciones de ejes, límites de recorrido, aceleración, relaciones de encoder, comportamiento de control del husillo, posiciones de cambio de herramienta, límites relacionados con la seguridad y asignaciones de comunicación. Cargar una copia de seguridad de otra máquina, otra versión de controlador o una configuración anterior puede crear un segundo fallo más difícil de identificar que el primero.
Por lo tanto, el personal remoto debe confirmar el origen y la aplicabilidad de cualquier copia de seguridad antes de indicar al cliente que escriba parámetros. Si no puede establecerse esto, es mejor conservar los datos existentes, registrar el estado de la máquina y organizar un proceso de recuperación controlado.
Una ruta de decisión práctica para los equipos posventa
Para un departamento de servicio, el valor del soporte remoto no se mide por cuántas llamadas terminan sin desplazamiento. Se mide por si se elige la siguiente acción correcta con suficiente antelación para proteger la máquina y reducir el tiempo de inactividad.
Una ruta de clasificación útil comienza con la seguridad. Si la alarma sigue a una colisión, fallo eléctrico, movimiento incontrolado, humo, sobrecalentamiento o fallo de un dispositivo de seguridad, la máquina debe detenerse y el soporte remoto debe centrarse en recopilar pruebas y preparar la reparación.
Si no existe un peligro inmediato, clasifique la alarma por sistema: CNC/controlador, eje servo, husillo o inversor, dispositivo neumático, sistema de vacío, sensor y enclavamiento, o programa de mecanizado. Después, solicite únicamente las pruebas necesarias para ese sistema. Una solicitud genérica de «más fotos» ralentiza el proceso y a menudo genera información inutilizable.
A continuación, decida si la acción propuesta para el cliente es observable y reversible. Limpiar la lente de un sensor, retirar una obstrucción, confirmar el suministro de aire, reconectar un enchufe accesible, realizar un retorno de referencia estándar o restaurar un ajuste de operación verificado pueden ser adecuados. Cambiar parámetros del accionamiento, anular un enclavamiento, abrir un armario energizado o forzar un cilindro no deben ser instrucciones remotas rutinarias.
Por último, defina la condición de liberación. «Alarma borrada» no es suficiente. La condición de liberación puede ser una referenciación correcta seguida de un desplazamiento de eje a baja velocidad, un ciclo de cambio de herramienta completado, un funcionamiento estable del husillo o una prueba en seco de la sección afectada del programa. Si la máquina supera la prueba controlada, la producción puede reanudarse con supervisión. Si vuelve a fallar, el historial de alarmas y el resultado de la prueba deben orientar las piezas y el personal enviados al sitio.
Un soporte remoto bien gestionado para máquinas de carpintería no elimina el servicio de campo. Da al servicio de campo un propósito más claro. Los fallos simples de control, detección, configuración y operación a menudo pueden resolverse rápidamente a distancia. Los fallos eléctricos, mecánicos, relacionados con la seguridad y recurrentes requieren una escalada antes de que una interrupción breve se convierta en equipo dañado, pérdida de alineación o un reinicio inseguro.
Envíe su consulta
Le invitamos a colaborar con nosotros y a crecer juntos.